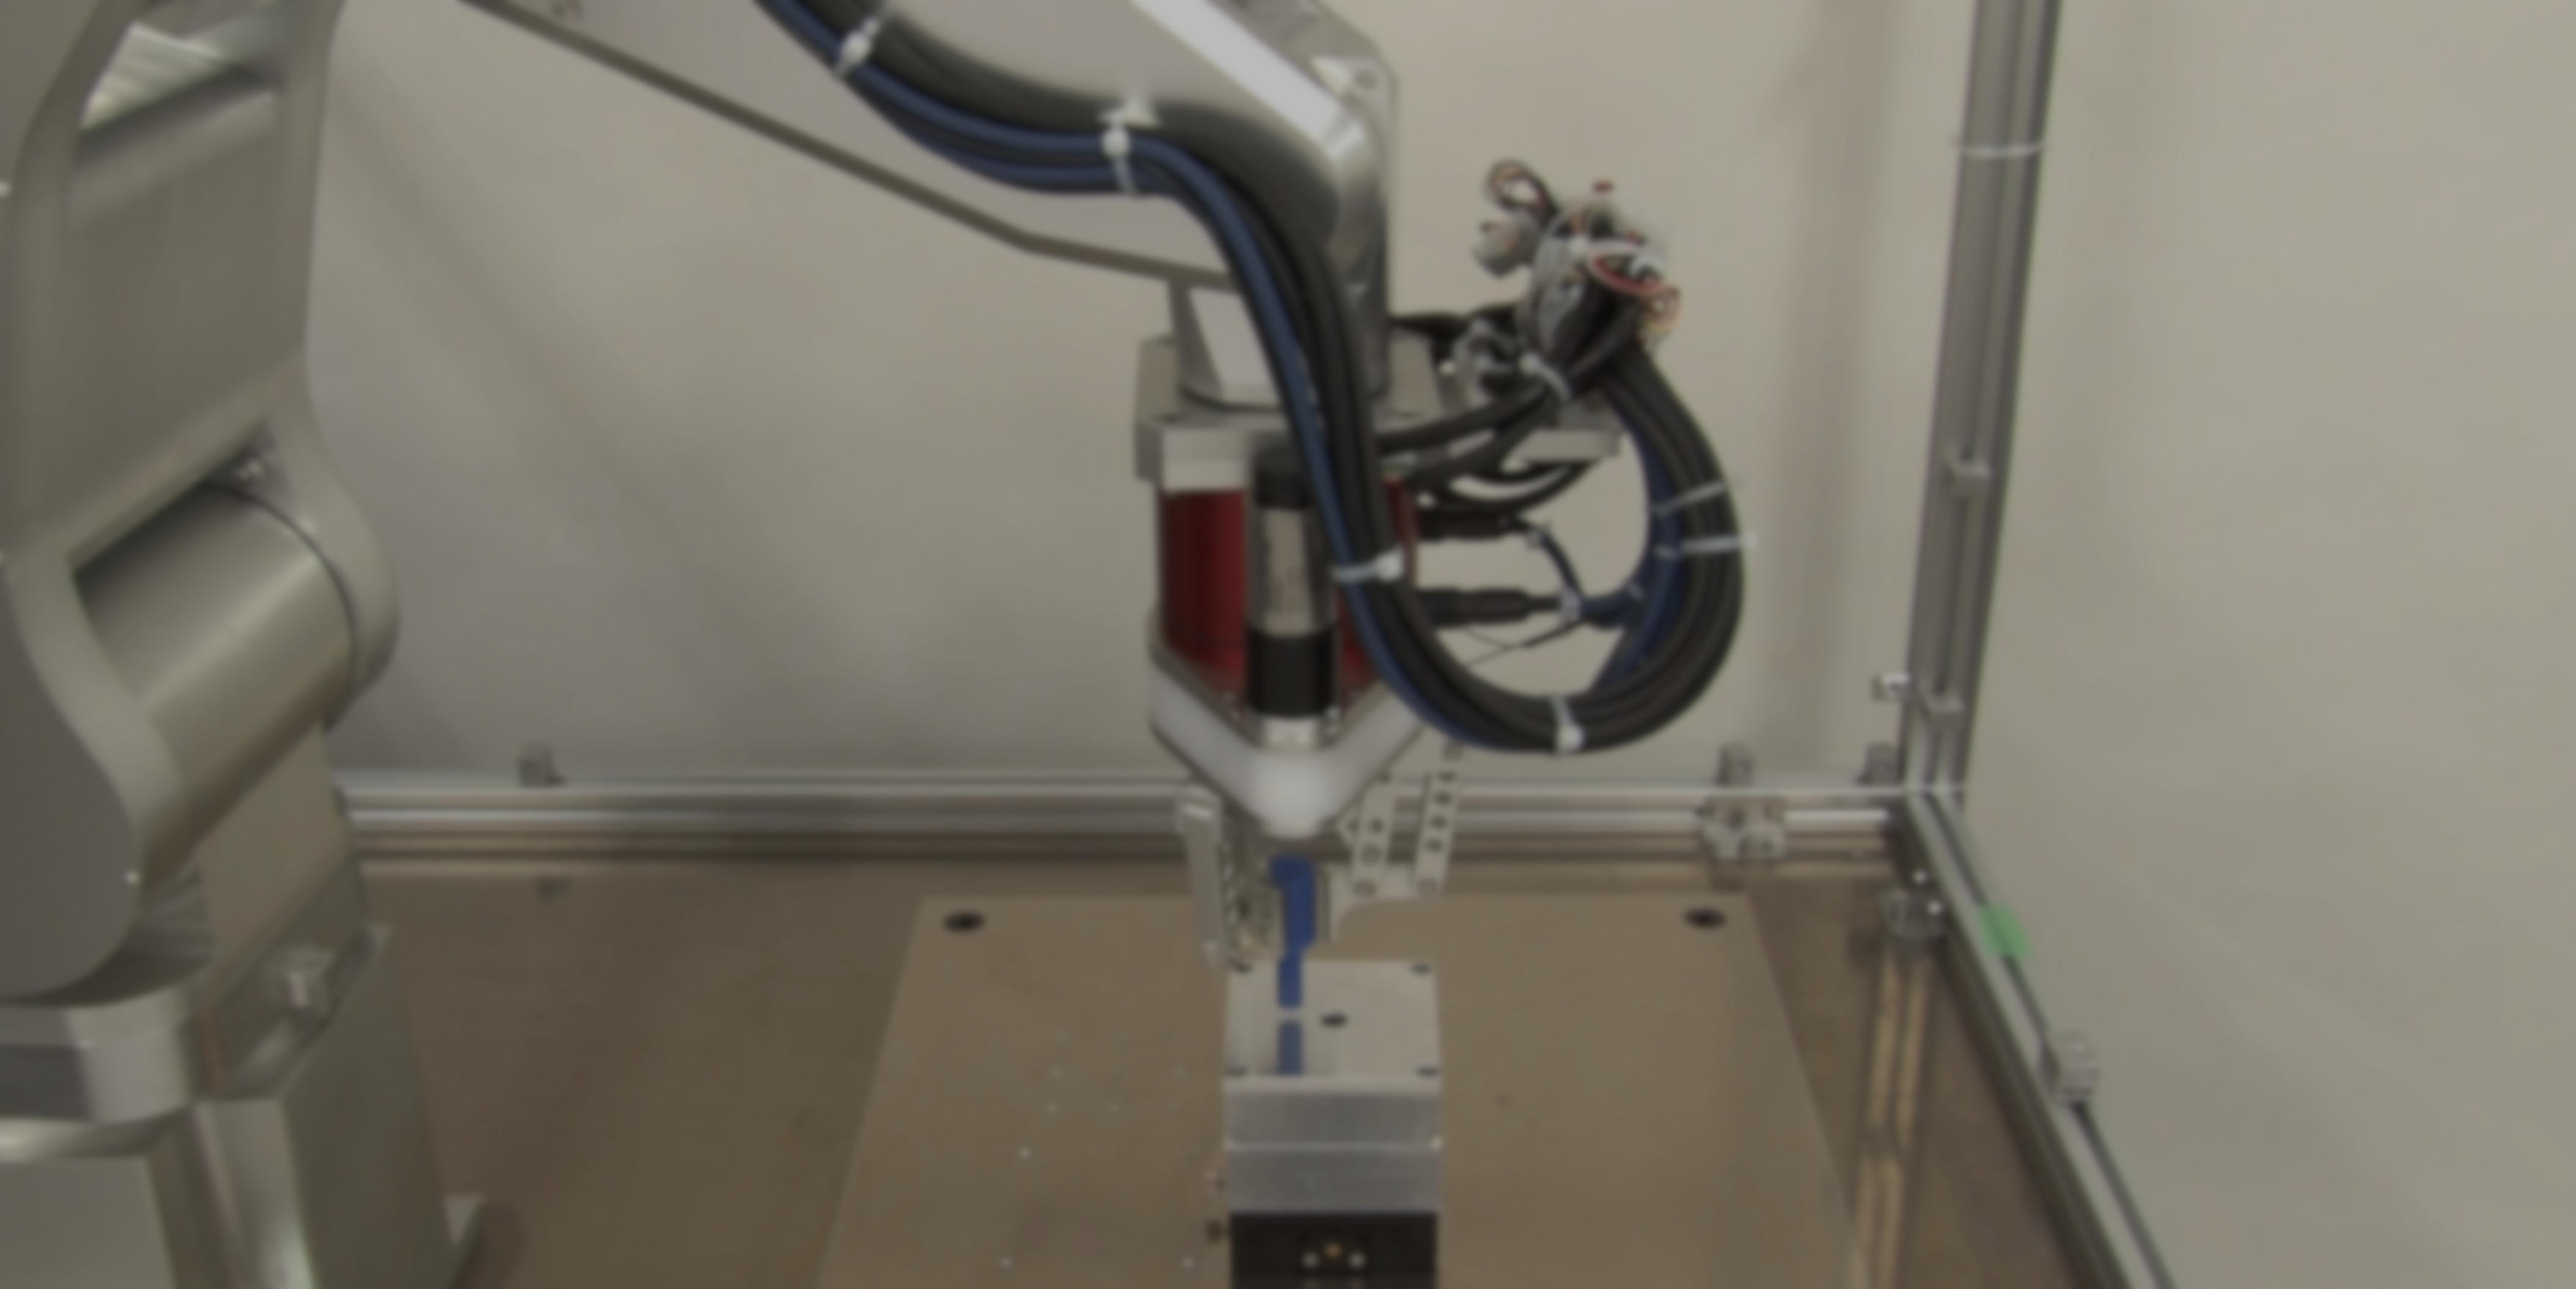
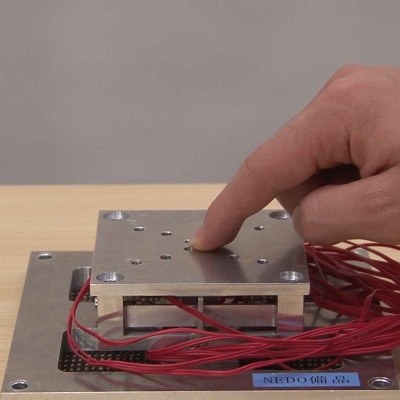
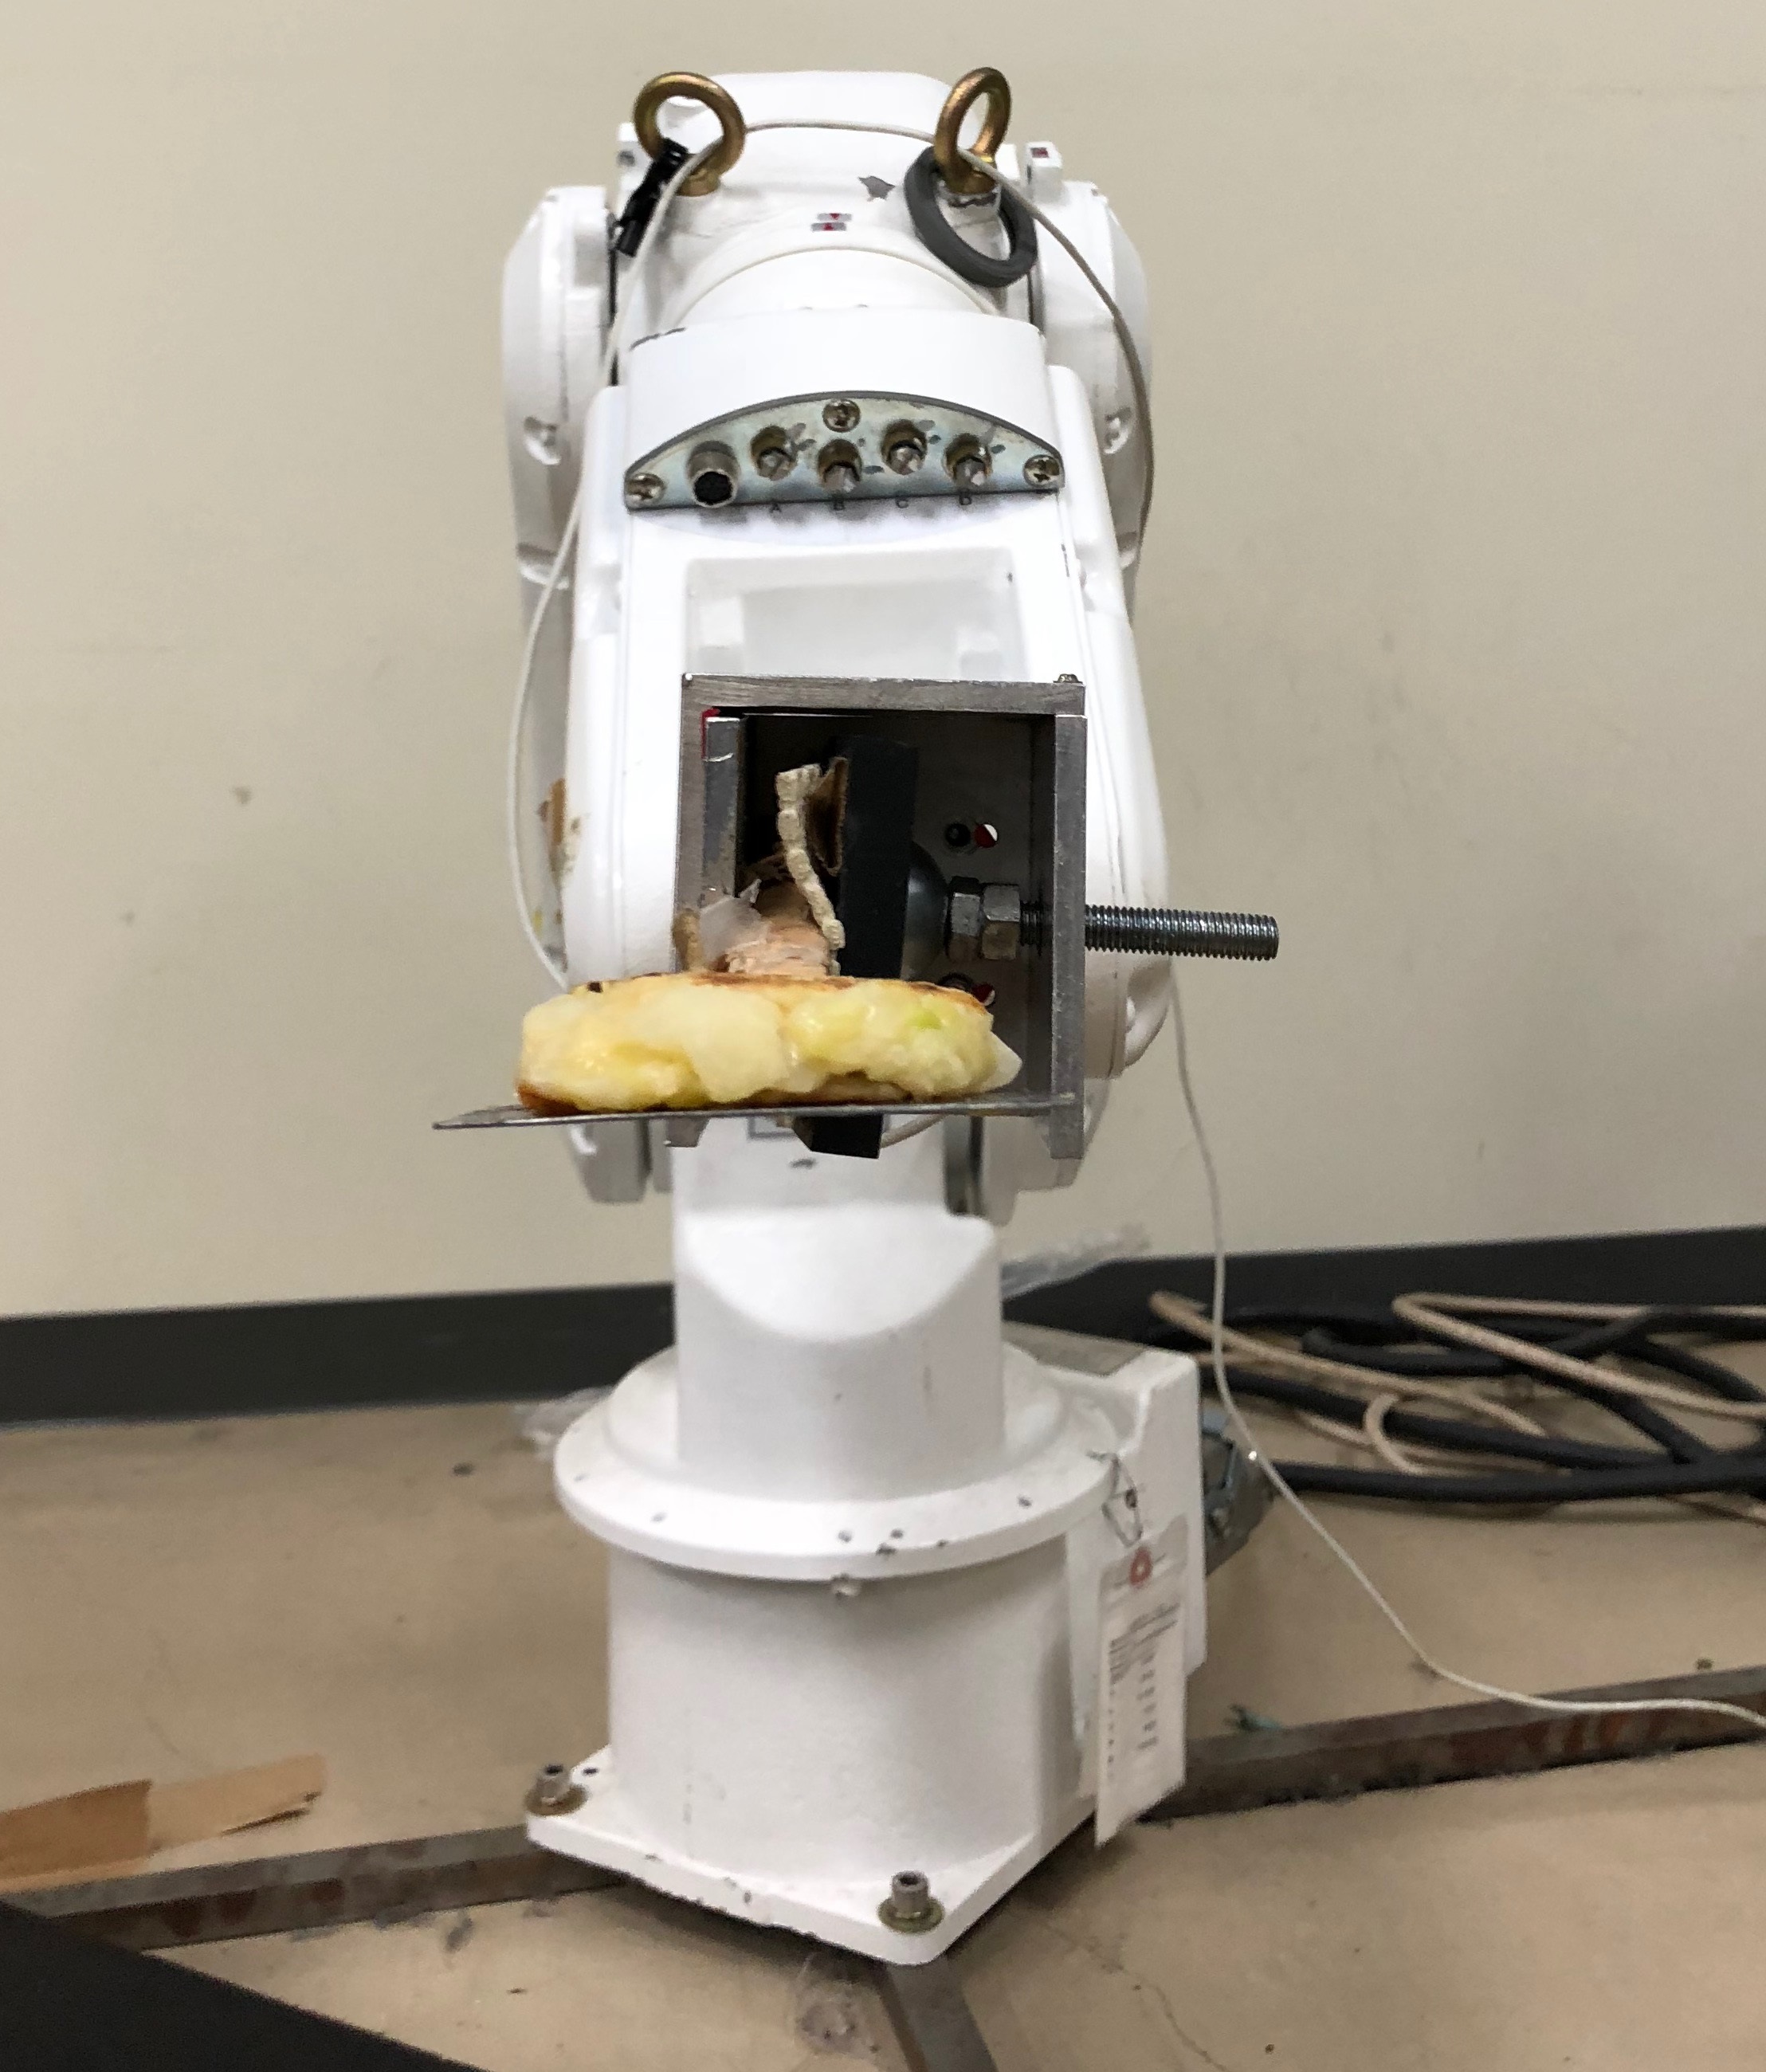
力を捉え、触れる感覚をロボットへ。広い検出範囲を持つ力覚センサを開発します。
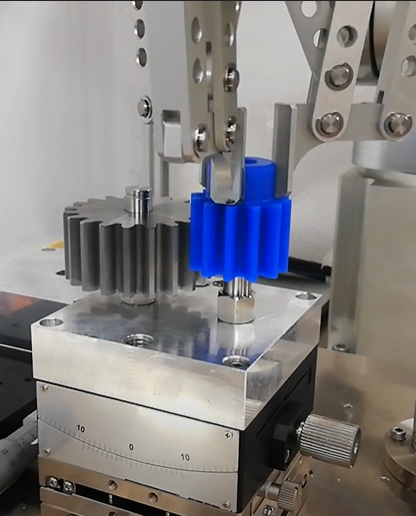
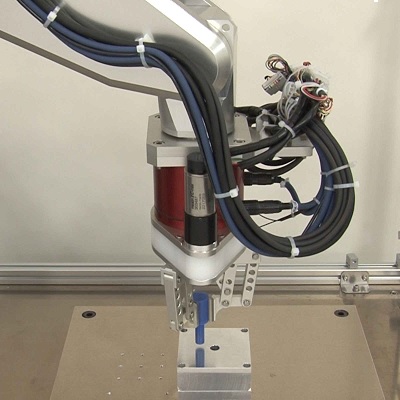
力覚センシングと制御技術を組み合わせ、精密な組み立て作業を実現します。
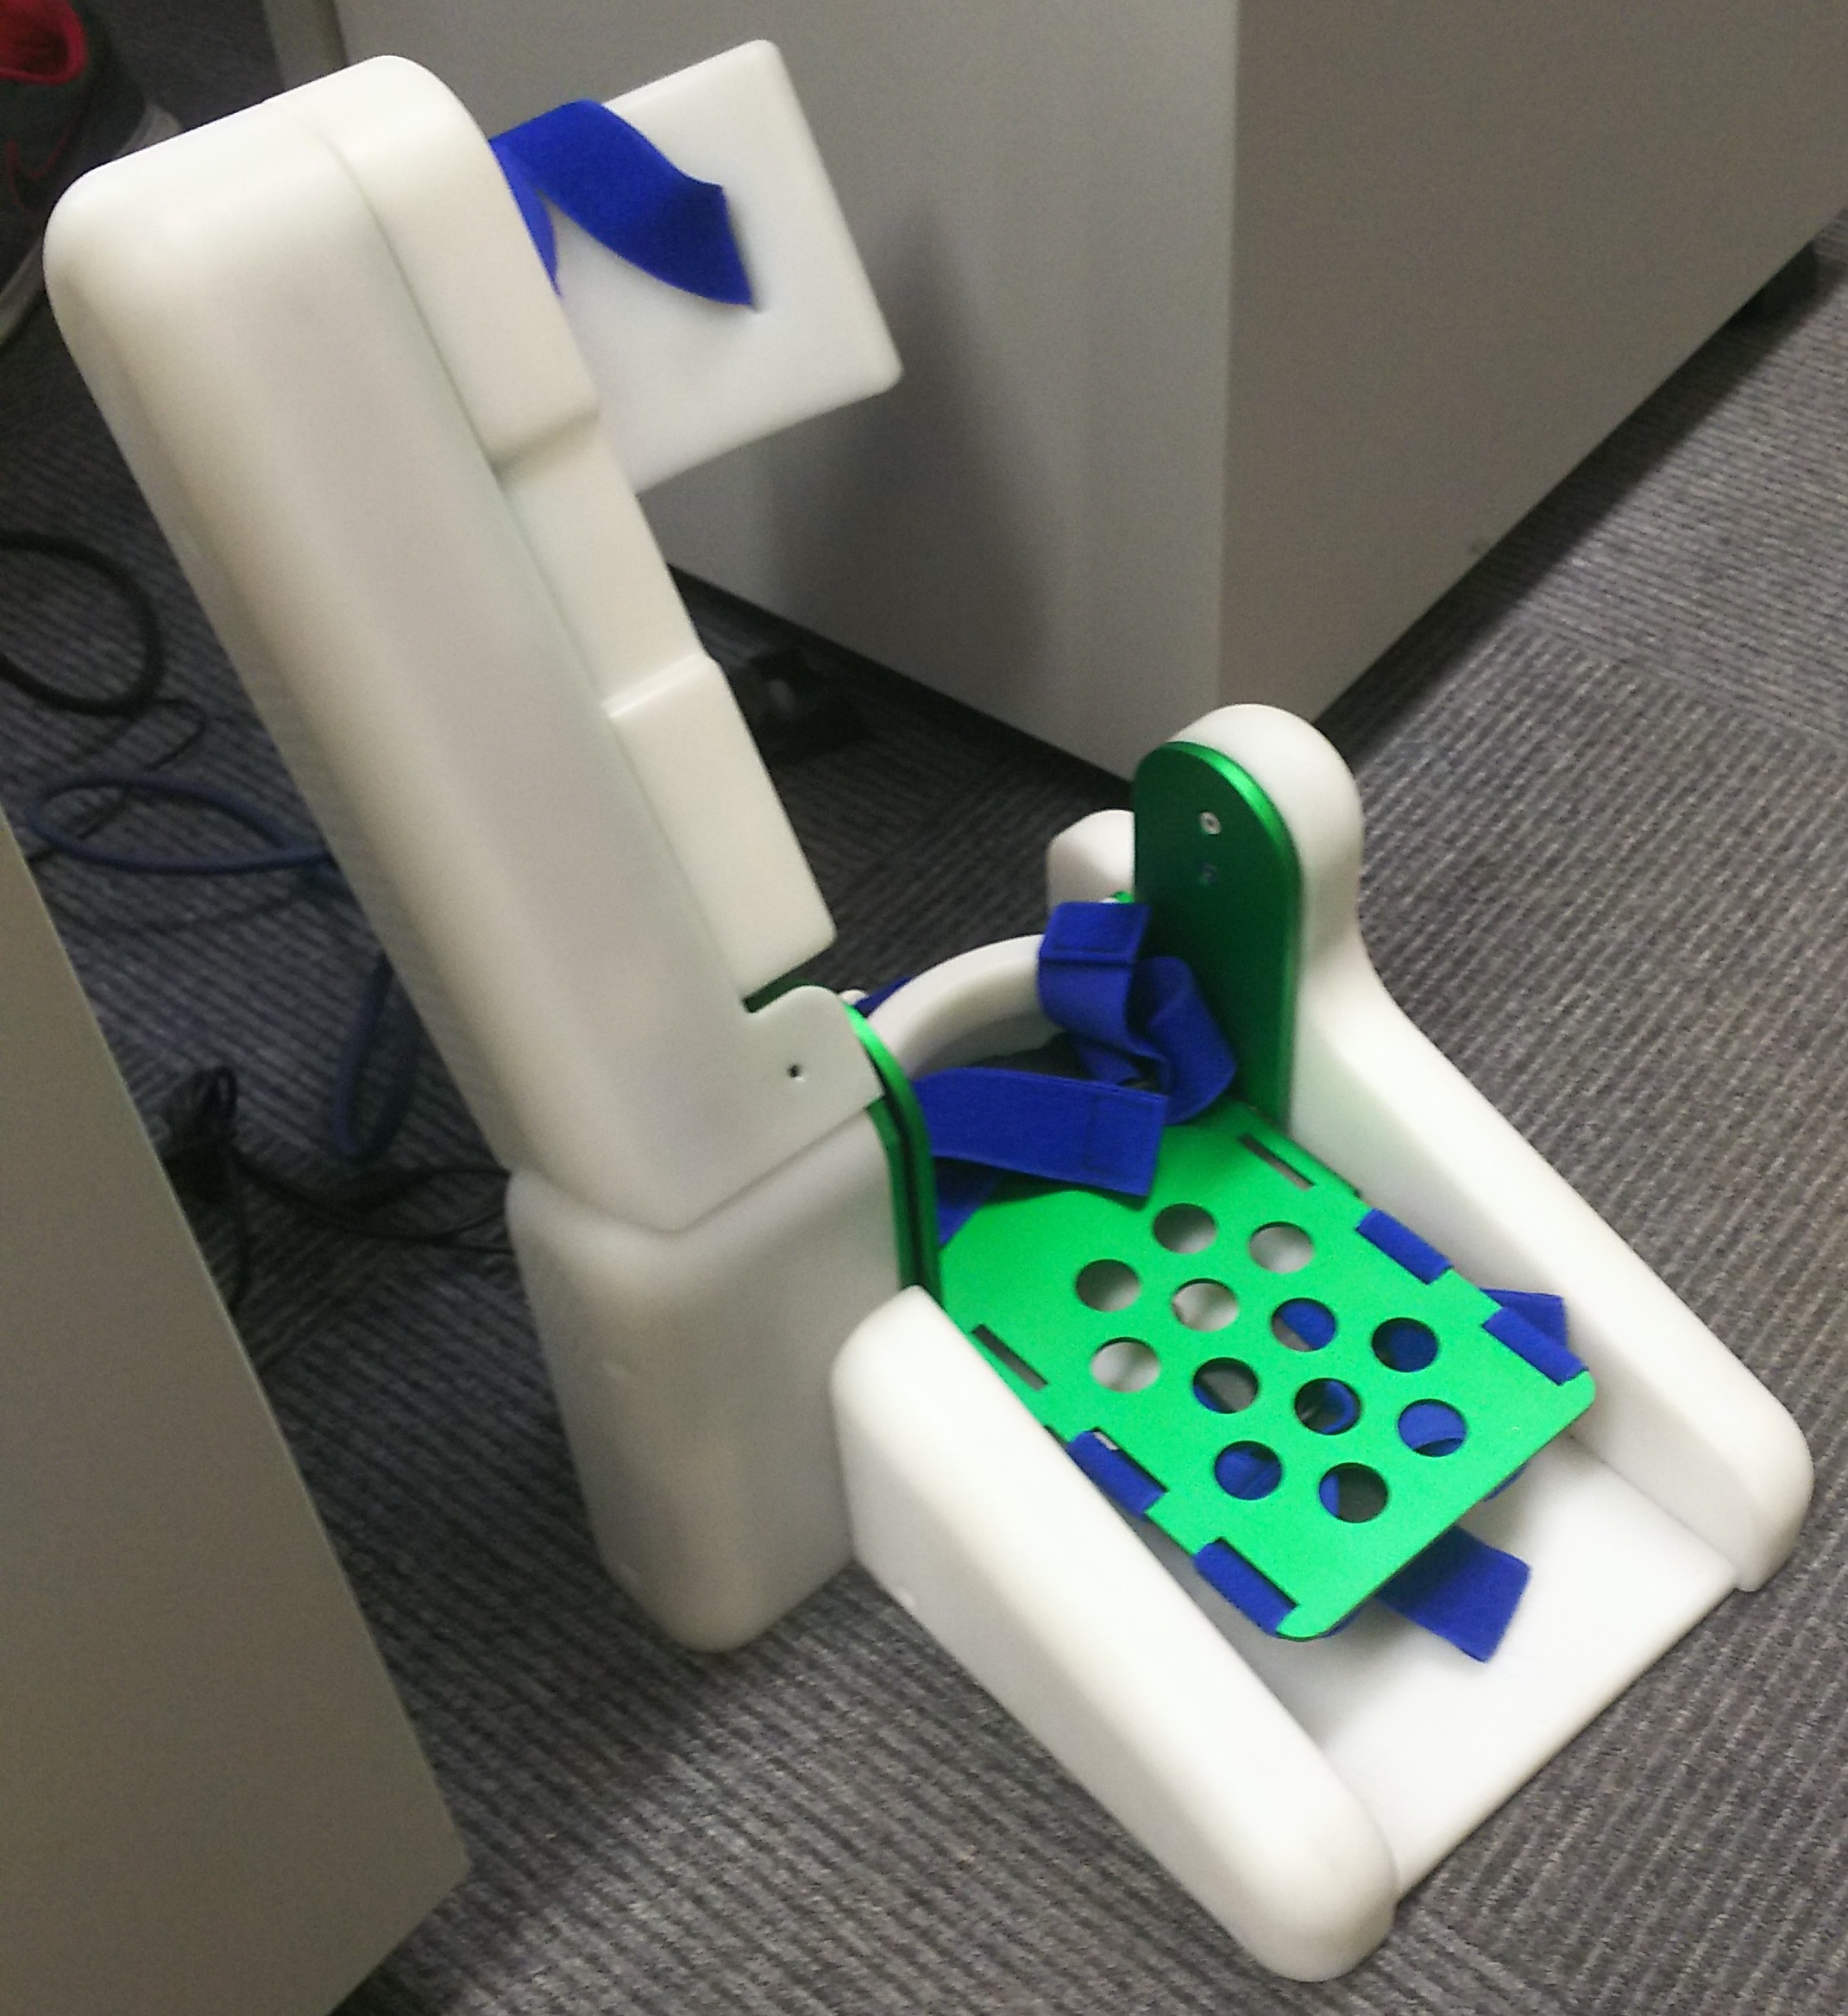
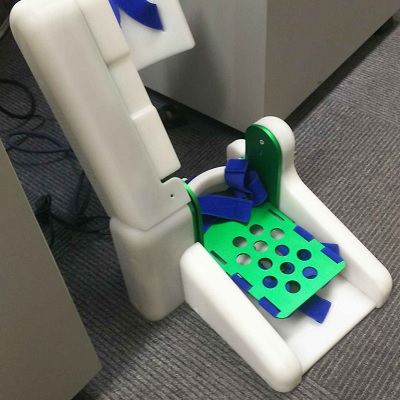
ロボットと力情報の可視化を通じて、人の運動とリハビリテーションを支援します。
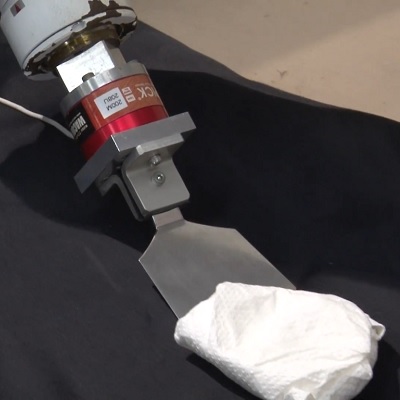
経験から学び、作業の成否を認識する。より確かなロボットの動作を目指します。
人の技能や動きを手掛かりに、ロボットが自ら動作を生み出す方法を探ります。
教員と学生を紹介します。